Spis treści
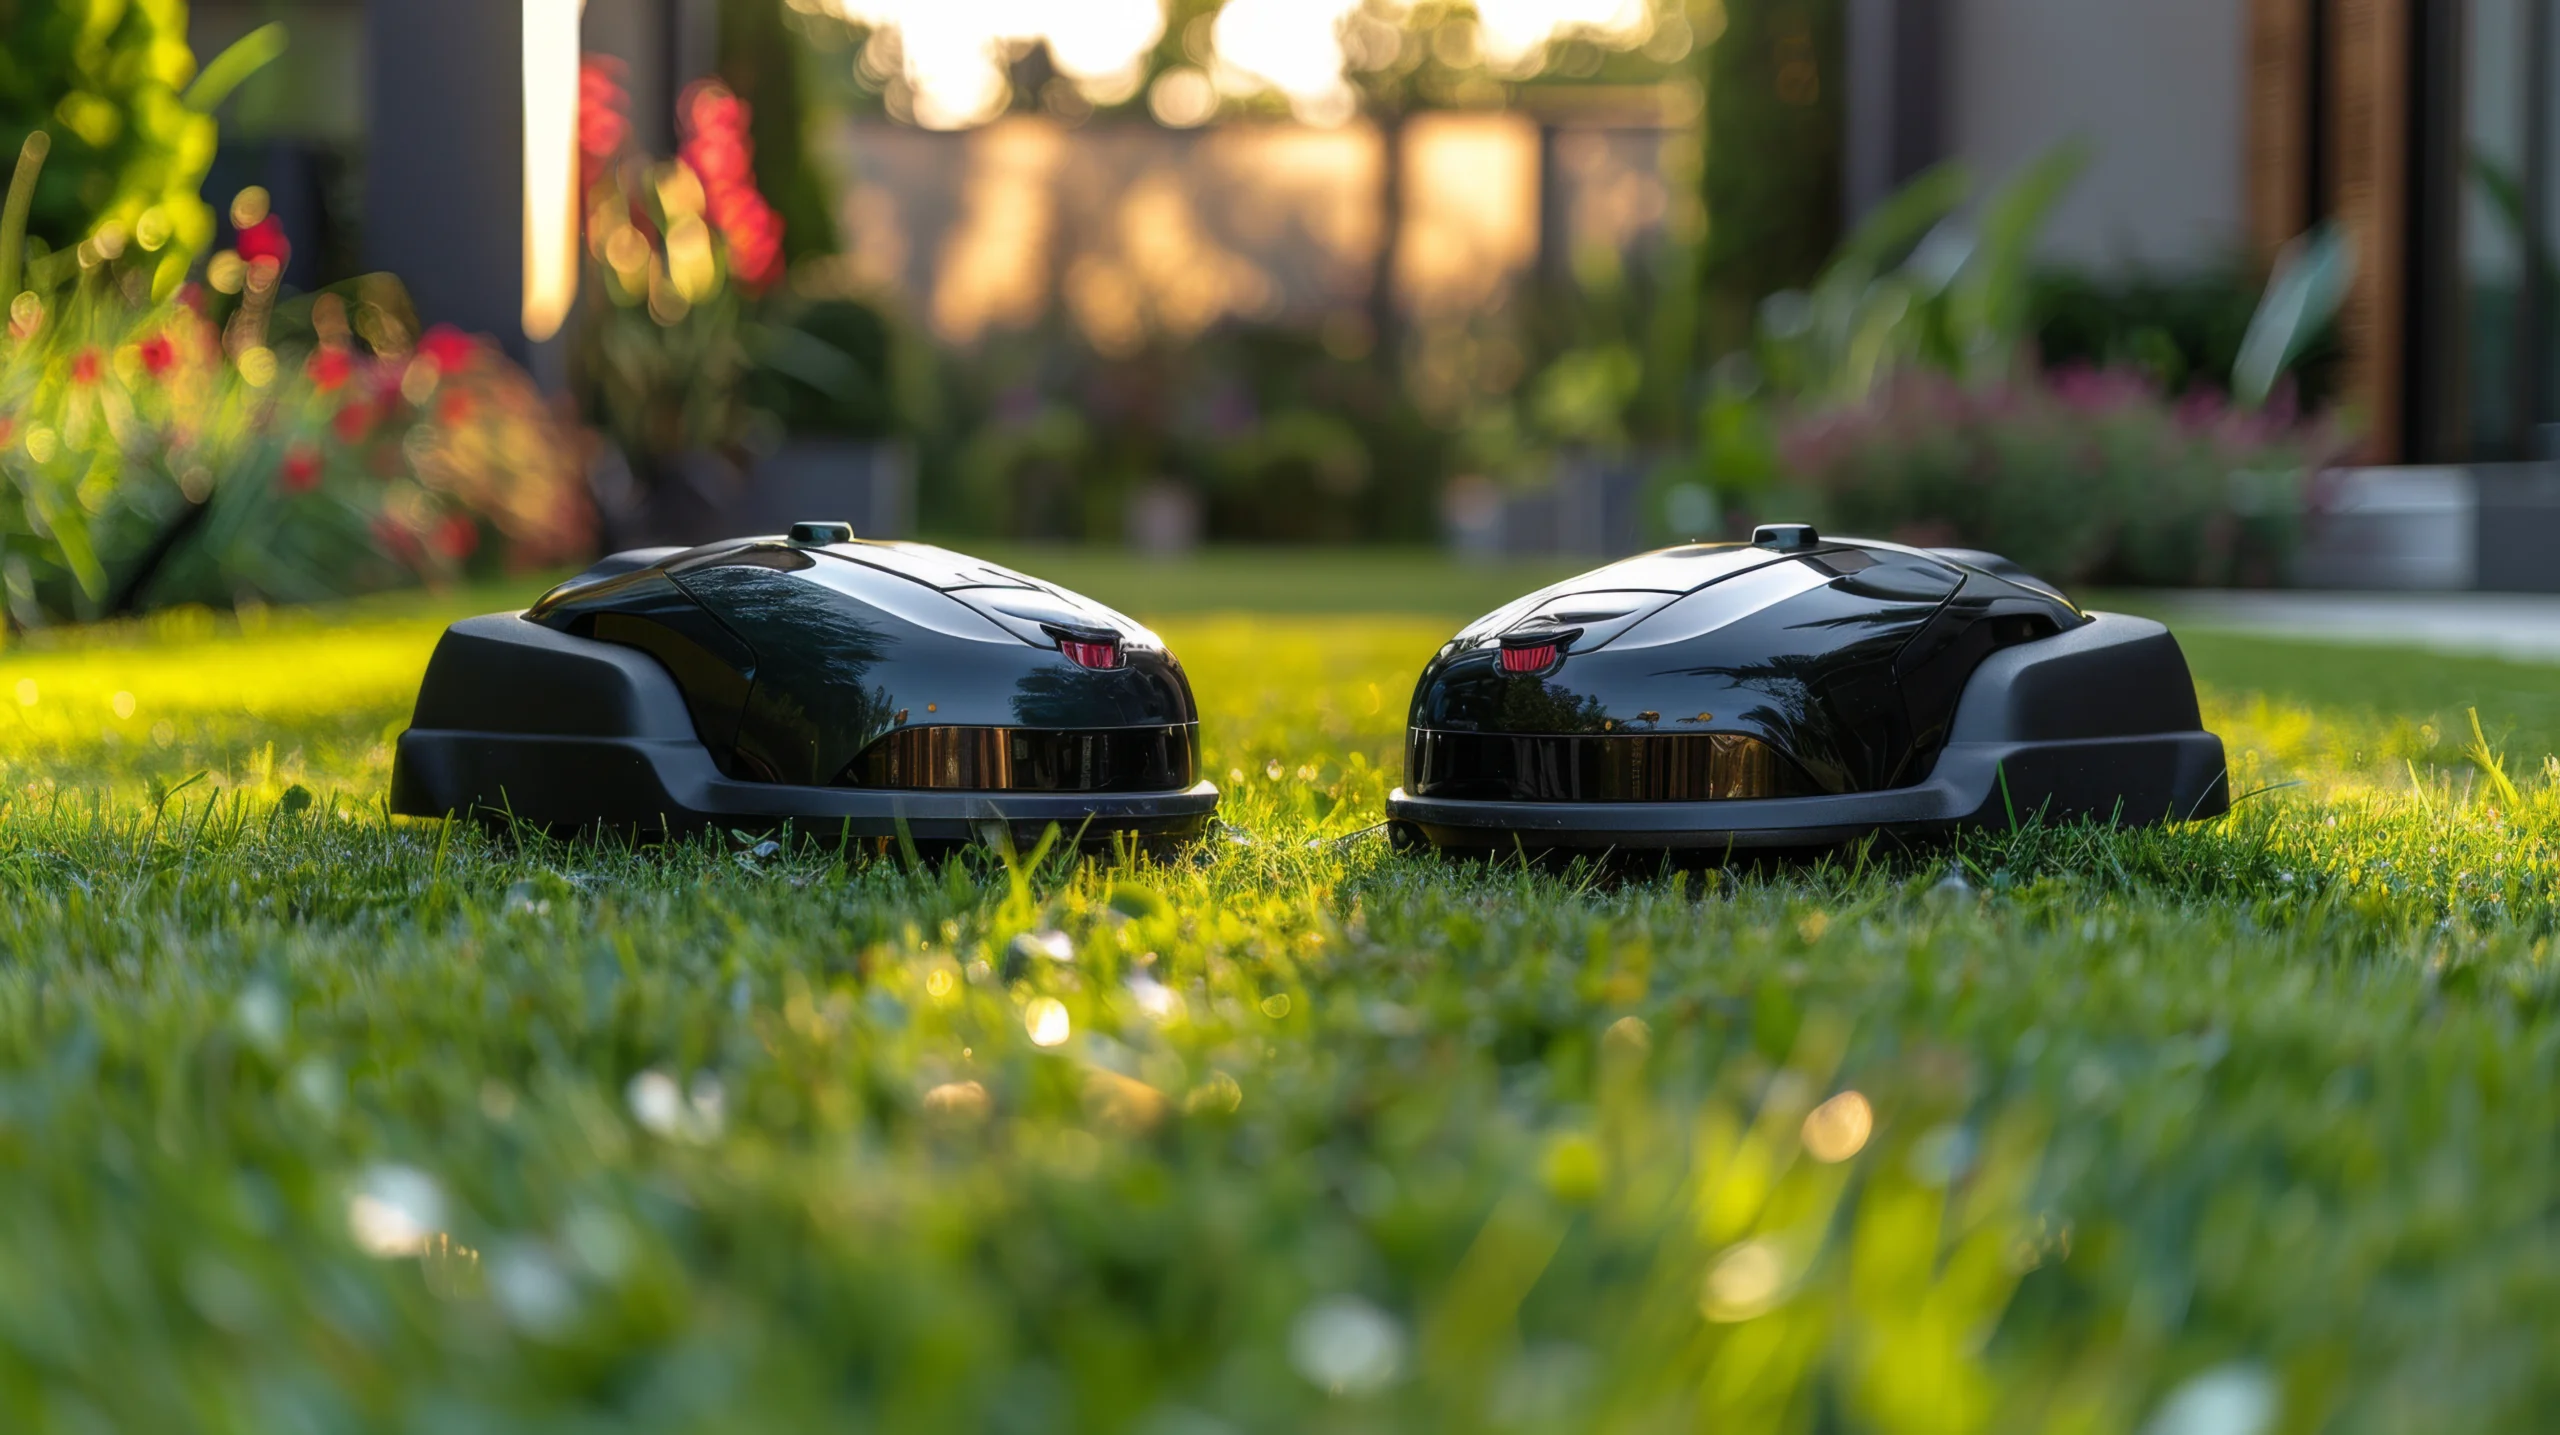
Tradycyjne roboty koszące wymagają wyznaczenia obszaru pracy za pomocą przewodu granicznego ułożonego wokół trawnika. Obecnie dostępne są jednak również urządzenia, które mogą pracować bez fizycznego przewodu wyznaczającego granice koszenia. Zamiast niego wykorzystują wirtualnie określony obszar pracy.
Robot koszący bez przewodu granicznego może korzystać z różnych technologii nawigacji. W zależności od konkretnego systemu stosowane są m.in.:
Nie oznacza to więc, że wszystkie bezprzewodowe roboty działają w taki sam sposób.
Brak przewodu zmienia przede wszystkim sposób instalacji i wyznaczania terenu przeznaczonego do koszenia. Nie oznacza natomiast, że robot nie potrzebuje określonych granic pracy ani wcześniejszej konfiguracji. W dalszej części wyjaśnimy:
Jeżeli zastanawiasz się jeszcze, czy automatyczne urządzenie będzie odpowiednie do Twojego ogrodu, sprawdź również nasze porównanie „Robot koszący czy kosiarka – co wybrać?”.
Robot koszący bez przewodu nie wymaga ułożenia fizycznego kabla wokół trawnika. Obszar, po którym może się poruszać, jest wyznaczany wirtualnie, a urządzenie korzysta z zastosowanego przez producenta systemu nawigacji, aby określać swoje położenie i pozostawać w granicach koszenia.
Sposób działania zależy jednak od konkretnego urządzenia. Na rynku dostępne są m.in.:
Poszczególne rozwiązania mogą być również ze sobą łączone, dlatego określenie „robot bez przewodu” opisuje sposób wyznaczania granic, a nie jedną konkretną technologię.
W urządzeniach wykorzystujących wirtualne granice obszar koszenia jest definiowany podczas konfiguracji systemu. Robot porusza się następnie w obrębie zapisanej strefy roboczej, zamiast wykrywać sygnał emitowany przez przewód ograniczający.
W zależności od rozwiązania możliwe jest również określenie kilku obszarów pracy oraz miejsc, do których urządzenie nie powinno wjeżdżać. Sposób tworzenia i późniejszej edycji takich stref koszenia zależy od systemu zastosowanego przez producenta.
Określenie „robot koszący z GPS” nie zawsze precyzyjnie opisuje sposób jego działania.
Dlatego przy porównywaniu robotów bez przewodu warto sprawdzić nie tylko informację o braku fizycznych przewodów ograniczających, ale przede wszystkim jaką technologię nawigacji wykorzystuje dane urządzenie i jakie warunki są wymagane do jej prawidłowego działania.
Najważniejsza różnica między tymi urządzeniami dotyczy sposobu wyznaczania obszaru koszenia. W tradycyjnej instalacji granicę tworzy przewód ograniczający, natomiast w systemie bezprzewodowym zastępują go granice ustalone w systemie obsługi podczas konfiguracji. a to oznacza, że oba modele trzeba instalować, tylko w inny sposób.
| Cecha | Robot bez przewodu ograniczającego | Robot z przewodem ograniczającym |
|---|---|---|
| Wyznaczenie obszaru pracy | wirtualne granice | fizyczny przewód |
| Instalacja przewodu | nie jest potrzebna | wymaga ułożenia kabla wokół obszaru koszenia |
| Zmiana granic trawnika | granice można zmieniać w systemie obsługującym urządzenie | wymaga zmiany przebiegu przewodu |
| Strefy wyłączone z koszenia | mogą być definiowane wirtualnie, jeśli dany system oferuje taką funkcję | wymagają odpowiedniego poprowadzenia instalacji |
| Ryzyko uszkodzenia przewodu | brak przewodu, który mógłby zostać przerwany | uszkodzenie kabla może zakłócić działanie instalacji |
| Nawigacja | zależy od zastosowanej technologii, np. RTK lub systemu wizyjnego | granice obszaru pracy wyznacza instalacja przewodowa |
Brak przewodu daje przede wszystkim większą swobodę przy późniejszej zmianie granic obszaru koszenia. Jeżeli zmieni się układ trawnika albo wybrany fragment ma zostać czasowo wyłączony z pracy, w systemach oferujących takie możliwości można zmodyfikować wirtualną mapę bez przekładania kabla. Przykładowo rozwiązanie Husqvarna EPOS pozwala tworzyć i edytować wirtualne obszary robocze oraz strefy niedostępne, a to pozwala na precyzyjne koszenie trawnika niezależnie od zmian, jakie pojawiają się na działce w ciągu roku.
Nie oznacza to jednak, że instalacja bezprzewodowa jest w każdym przypadku prostsza. Robot nadal wymaga konfiguracji odpowiedniej dla zastosowanego systemu nawigacji, a warunki jego prawidłowego działania mogą różnić się pomiędzy poszczególnymi rozwiązaniami.
Najważniejsze zalety inteligentnego robota koszącego wynikają z rezygnacji z fizycznego kabla oraz możliwości cyfrowego wyznaczania obszaru pracy. Nie dotyczą jednak w równym stopniu każdego urządzenia – zakres dostępnych funkcji zależy od zastosowanego systemu.
Automatyczny robot koszący nie wymaga instalacji przewodu ograniczającego wokół trawnika ani poszczególnych przeszkód. Eliminuje to również problem ewentualnego przerwania kabla, do którego może dojść np. podczas późniejszych prac wykonywanych w ogrodzie.
Nie oznacza to jednak całkowitego braku konfiguracji. Robot nadal musi mieć prawidłowo określony obszar, w którym powinien kosić trawnik, zgodnie z wymaganiami zastosowanego systemu nawigacji.
Wirtualne granice można modyfikować w czasie rzeczywistym, bez konieczności wykopywania i ponownego układania przewodu, co pozwala na dużą oszczędność czasu. Jest to przydatne szczególnie wtedy, gdy zmienia się zagospodarowanie ogrodu, np. powiększana jest rabata albo zmienia się kształt trawnika. Dokładny sposób edycji granic zależy od konkretnego systemu.
Wybrane systemy pozwalają podzielić trawnik na kilka oddzielnych obszarów roboczych i zarządzać nimi wirtualnie. Może to ułatwić dopasowanie pracy urządzenia do ogrodu składającego się z kilku części.
Nie jest to jednak funkcja, którą należy automatycznie przypisywać wszystkim robotom bez przewodu. Przed zakupem trzeba sprawdzić, jak konkretny model obsługuje wiele obszarów i jakie możliwości konfiguracji oferuje.
Niektóre systemy umożliwiają także tworzenie czasowych stref, do których robot nie powinien wjeżdżać. Pozwala to zmienić obszar pracy bez ingerowania w fizyczną instalację.
Takie rozwiązanie może być przydatne np. wtedy, gdy przez pewien czas chcemy pozostawić wybrany fragment trawnika poza obszarem koszenia.